向量

在本文之前,特别说明一下翻译的相关问题.由于历史原因,数学学科和物理学科关于「vector」一词的翻译不同.

在物理学科,一般翻译成「矢量」,并且与「标量」一词相对.在数学学科,一般翻译成「向量」.这种翻译的差别还有「本征」与「特征」、「幺正」与「酉」,等等.

在 OI Wiki,主要面向计算机等工程类相关学科,与数学学科关系更近一些,因此采用「向量」这个词汇.

定义及相关概念

向量:既有大小又有方向的量称为向量.数学上研究的向量为 自由向量,即只要不改变它的大小和方向,起点和终点可以任意平行移动的向量.记作 a⃗\vec a 或 a\boldsymbol{a}.

有向线段:带有方向的线段称为有向线段.有向线段有三要素:起点,方向,长度,知道了三要素,终点就唯一确定.一般使用有向线段表示向量.

向量的模:有向线段 AB→\overrightarrow{AB} 的长度称为向量的模,即为这个向量的大小.记为:∣AB→∣|\overrightarrow{AB}| 或 ∣a∣|\boldsymbol{a}|.

零向量:模为 00 的向量.零向量的方向任意.记为:0⃗\vec 0 或 0\boldsymbol{0}.

单位向量:模为 11 的向量称为该方向上的单位向量.一般记为 e⃗\vec e 或 e\boldsymbol{e}.

平行向量:方向相同或相反的两个 非零 向量.记作:a∥b\boldsymbol a\parallel \boldsymbol b.对于多个互相平行的向量,可以任作一条直线与这些向量平行,那么任一组平行向量都可以平移到同一直线上,所以平行向量又叫 共线向量.

相等向量:模相等且方向相同的向量.

相反向量:模相等且方向相反的向量.

向量的夹角:已知两个非零向量 a,b\boldsymbol a,\boldsymbol b,作 OA→=a,OB→=b\overrightarrow{OA}=\boldsymbol a,\overrightarrow{OB}=\boldsymbol b,那么 θ=∠AOB\theta=\angle AOB 就是向量 a\boldsymbol a 与向量 b\boldsymbol b 的夹角.记作:⟨a,b⟩\langle \boldsymbol a,\boldsymbol b\rangle.显然当 θ=0\theta=0 时两向量同向,θ=π\theta=\pi 时两向量反向,θ=π2\theta=\frac{\pi}{2} 时两向量垂直,记作 a⊥b\boldsymbol a\perp \boldsymbol b,并且规定 θ∈[0,π]\theta \in [0,\pi].

注意到平面向量具有方向性,两个向量不能比较大小(但可以比较两向量的模长).但是两个向量可以相等.

向量的线性运算

向量的加减法

在定义了一种量之后,就希望让它具有运算.向量的运算可以类比数的运算,从物理学的角度出发也可以研究向量的运算.

类比物理学中的位移概念,假如一个人从 AA 经 BB 走到 CC,那么他经过的位移为 AB→+BC→\overrightarrow{AB}+\overrightarrow{BC},这其实等价于这个人直接从 AA 走到 CC,即 AB→+BC→=AC→\overrightarrow{AB}+\overrightarrow{BC}=\overrightarrow{AC}.

注意到力的合成法则——平行四边形法则,同样也可以看做一些向量相加.

整理一下向量的加法法则:

  1. 向量加法的三角形法则:若要求和的向量首尾顺次相连,那么这些向量的和为第一个向量的起点指向最后一个向量的终点;
  2. 向量加法的平行四边形法则:若要求和的两个向量 共起点,那么它们的和向量为以这两个向量为邻边的平行四边形的对角线,起点为两个向量共有的起点,方向沿平行四边形对角线方向.

这样,向量的加法就具有了几何意义.并且可以验证,向量的加法满足 交换律与结合律.

因为实数的减法可以写成加上相反数的形式,考虑在向量做减法时也这么写.即:a−b=a+(−b)\boldsymbol a-\boldsymbol b=\boldsymbol a+(-\boldsymbol b).

这样,考虑共起点的向量,按照平行四边形法则做出它们的差,经过平移后可以发现 「共起点向量的差向量」是由「减向量」指向「被减向量」的有向线段.这也是向量减法的几何意义.

有时候有两点 A,BA,B,想知道 AB→\overrightarrow{AB},可以利用减法运算 AB→=OB→−OA→\overrightarrow{AB}=\overrightarrow{OB}-\overrightarrow{OA} 获得.

向量的数乘

规定「实数 λ\lambda 与向量 a\boldsymbol a 的积」为一个向量,这种运算就是向量的 数乘运算,记作 λa\lambda \boldsymbol a,它的长度与方向规定如下:

  1. ∣λa∣=∣λ∣∣a∣|\lambda \boldsymbol a|=|\lambda||\boldsymbol a|;
  2. 当 λ>0\lambda >0 时,λa\lambda\boldsymbol a 与 a\boldsymbol a 同向,当 λ=0\lambda =0 时,λa=0\lambda \boldsymbol a=\boldsymbol 0,当 λ<0\lambda<0 时,λa\lambda \boldsymbol a 与 a\boldsymbol a 方向相反.

根据数乘的定义,可以验证有如下运算律:

λ(μa)=(λμ)a(λ+μ)a=λa+μaλ(a+b)=λa+λb\begin{aligned} \lambda(\mu \boldsymbol a)&=(\lambda \mu)\boldsymbol a\\ (\lambda+\mu)\boldsymbol a&=\lambda \boldsymbol a+\mu \boldsymbol a\\ \lambda(\boldsymbol a+\boldsymbol b)&=\lambda \boldsymbol a+\lambda \boldsymbol b \end{aligned}

特别地:

(−λ)a=−(λa)=−λ(a)λ(a−b)=λa−λb\begin{gathered} (-\lambda)\boldsymbol a=-(\lambda \boldsymbol a)=-\lambda(\boldsymbol a)\\ \lambda(\boldsymbol a-\boldsymbol b)=\lambda \boldsymbol a-\lambda \boldsymbol b \end{gathered}

判定两向量共线

两个 非零 向量 a\boldsymbol a 与 b\boldsymbol b 共线   ⟺  \iff 有唯一实数 λ\lambda,使得 b=λa\boldsymbol b=\lambda \boldsymbol a.

证明:由数乘的定义可知,对于 非零 向量 a\boldsymbol a,如果存在实数 λ\lambda,使得 b=λa\boldsymbol b=\lambda \boldsymbol a,那么 a∥b\boldsymbol a \parallel \boldsymbol b.

反过来,如果 a∥b\boldsymbol a\parallel \boldsymbol b,a≠0\boldsymbol a \not = \boldsymbol 0,且 ∣b∣=μ∣a∣|\boldsymbol b|=\mu |\boldsymbol a|,那么当 a\boldsymbol a 与 b\boldsymbol b 同向时,b=μa\boldsymbol b=\mu \boldsymbol a,反向时 b=−μa\boldsymbol b=-\mu \boldsymbol a.

最后,向量的加,减,数乘统称为向量的线性运算.

平面向量的基本定理及坐标表示

平面向量基本定理

定理内容:如果两个向量 e1,e2\boldsymbol{e_1},\boldsymbol{e_2} 不共线,那么存在唯一实数对 (x,y)(x,y),使得与 e1,e2\boldsymbol{e_1},\boldsymbol{e_2} 共面的任意向量 p\boldsymbol p 满足 p=xe1+ye2\mathbf p=x\boldsymbol{e_1}+y\boldsymbol{e_2}.

平面向量那么多,怎样用尽可能少的量表示出所有平面向量?

只用一个向量表示出所有向量显然是不可能的,最多只能表示出某条直线上的向量.

再加入一个向量,用两个 不共线 向量表示(两个共线向量在此可以看成同一个向量),这样可以把任意一个平面向量分解到这两个向量的方向上了.

在同一平面内的两个不共线的向量称为 基底.如果基底相互垂直,那么在分解的时候就是对向量 正交分解.

平面向量的坐标表示

如果取与横轴与纵轴方向相同的单位向量 i,ji,j 作为一组基底,根据平面向量基本定理,平面上的所有向量与有序实数对 (x,y)(x,y) 一一对应.

而有序实数对 (x,y)(x,y) 与平面直角坐标系上的点一一对应,于是作 OP→=p\overrightarrow{OP}=\boldsymbol p,那么终点 P(x,y)P(x,y) 也是唯一确定的.由于研究的对象是自由向量,可以自由平移起点,这样,在平面直角坐标系里,每一个向量都可以用有序实数对唯一表示.

平面向量的坐标运算

平面向量线性运算

由平面向量的线性运算可以推导其坐标运算,主要方法是将坐标全部化为用基底表示,然后利用运算律进行合并,之后表示出运算结果的坐标形式.

若两向量 a=(m,n)\boldsymbol a=(m,n),b=(p,q)\boldsymbol b=(p,q),则:

a+b=(m+p,n+q)a−b=(m−p,n−q)ka=(km,kn)\begin{aligned} \boldsymbol a+\boldsymbol b&=(m+p,n+q)\\ \boldsymbol a-\boldsymbol b&=(m-p,n-q)\\ k\boldsymbol a&=(km,kn) \end{aligned}

求一个向量的坐标表示

已知两点 A(a,b),B(c,d)A(a,b),B(c,d),易证 AB→=(c−a,d−b)\overrightarrow{AB}=(c-a,d-b).

平移一点

有时需要将一个点 PP 沿一定方向平移某单位长度,这样把要平移的方向和距离组合成一个向量,利用向量加法的三角形法则,将 OP→\overrightarrow{OP} 加上这个向量,得到的向量终点即为平移后的点.

三点共线的判定

若 A,B,CA,B,C 三点共线,则 OB→=λOA→+(1−λ)OC→\overrightarrow{OB}=\lambda \overrightarrow{OA}+(1-\lambda)\overrightarrow{OC}.

三点共线判定的拓展

在三角形 ABCABC 中,若 DD 为 BCBC 的 nn 等分点(n BD=k DCn\ BD=k\ DC),则有:AD→=nk+nAB→+kk+nAC→\overrightarrow{AD}=\frac{n}{k+n}\overrightarrow{AB}+\frac{k}{k+n}\overrightarrow{AC}

在三维空间中的拓展(立体几何/空间向量)

在空间中,以上部分所述的所有内容均成立.更有:

空间向量基本定理

定理内容:如果三个向量 e1,e2,e3\boldsymbol{e_1},\boldsymbol{e_2},\boldsymbol{e_3} 不共面,那么存在唯一实数对 (x,y,z)(x,y,z),使得空间中任意向量 p\boldsymbol p 满足 p=xe1+ye2+ze3\mathbf p=x\boldsymbol{e_1}+y\boldsymbol{e_2}+z\boldsymbol{e_3}. 根据空间向量基本定理,我们同样可以使用三个相互垂直的基底 e1,e2,e3\boldsymbol{e_1},\boldsymbol{e_2},\boldsymbol{e_3} 作为正交基底,建立 空间直角坐标系 并用一个三元组 (x,y,z)(x,y,z) 作为坐标表示空间向量.

共面向量基本定理

如果存在两个不共线的向量 x,y\boldsymbol{x},\boldsymbol{y}, 则向量 p\boldsymbol{p} 与 x,y\boldsymbol{x},\boldsymbol{y} 共面的充要条件是存在唯一实数对 (a,b)(a,b) 使得 p=ax+by\boldsymbol{p}=a\boldsymbol{x}+b\boldsymbol{y}.

方向向量

空间直线的方向用一个与该直线平行的非零向量来表示,该向量称为这条直线的一个方向向量.直线在空间中的位置,由它经过的空间一点及它的一个方向向量 完全确定.

注意,平面中的直线也有方向向量.

对于 空间 中的直线,对其方向向量有以下求法:

  • 若有 A(x1,y1,z1),B(x2,y2,z2)A(x_1,y_1,z_1),B(x_2,y_2,z_2),则 ABAB 所在直线的一个方向向量为 s=(x2−x1,y2−y1,z2−z1)\boldsymbol{s}=(x_2-x_1,y_2-y_1,z_2-z_1).

  • 若已知一个与所求直线 垂直 的平面,该平面一般方程为 ax+by+cz+d=0ax+by+cz+d=0,那么垂直于该平面的直线的一个方向向量为 s=(a,b,c)\boldsymbol{s}=(a,b,c),该方向向量也是该平面的 一个法向量.

法向量

对于一个面 ABCDABCD,其法向量 n\boldsymbol{n} 与这个面垂直.

计算方法:任取两个面内直线 AB→,AD→\overrightarrow{AB},\overrightarrow{AD},使得 AB→⋅n=0\overrightarrow{AB} \cdot \boldsymbol{n}=\boldsymbol{0} 且 AD→⋅n=0\overrightarrow{AD} \cdot \boldsymbol{n}=\boldsymbol{0},利用坐标法即可计算.

向量与矩阵

线性代数中,线性变换可以用矩阵表示.令 TT 表示一个将 Rn\mathbf R^n 映射到 Rm\mathbf R^m 的线性变换,x\mathbf x 表示一个 nn 维列向量,则存在一个 m×nm\times n 矩阵 AA,使得

T(x)=Ax.T(\mathbf x)=A\mathbf x.

矩阵 AA 称为线性变换 TT 的变换矩阵.在算法问题中,一般情况下线性变换在相同维度下进行,因此 AA 是一个方阵.这样,对向量的线性变换问题可以转化为矩阵乘法问题.

接下来我们探讨三种竞赛中较为常见的变换与其对应的变换矩阵:放缩变换(变换矩阵用 SS 表示)、旋转变换(变换矩阵用 RR 表示)和平移变换(变换矩阵用 TT 表示).

放缩变换

对于 nn 维列向量 a\boldsymbol a,将其每一维放缩 v1,v2,…,vnv_1,v_2,\ldots,v_n 倍.很容易发现放缩操作的变换矩阵 RR 是 n×nn\times n 的对角矩阵,即 S=diag⁡{v1,v2,…,vn}S=\operatorname{diag}\{v_1,v_2,\ldots,v_n\}.

旋转变换

向量的旋转是相对复杂的操作,我们仅限于讨论二维和三维的情况.

向量绕点旋转

对于向量绕点旋转,一般指的是向量绕原点旋转.对于某一点绕另一点 PP 旋转,可以利用平移变换使得点 PP 位于原点,进行向量旋转后再将坐标系平移回原位置即可.设平移操作的变换矩阵为 TT,绕原点旋转操作的变换矩阵为 RR,则整个过程的变换矩阵为 TRT−1TRT^{-1}.根据几何意义,T−1T^{-1} 一定存在.

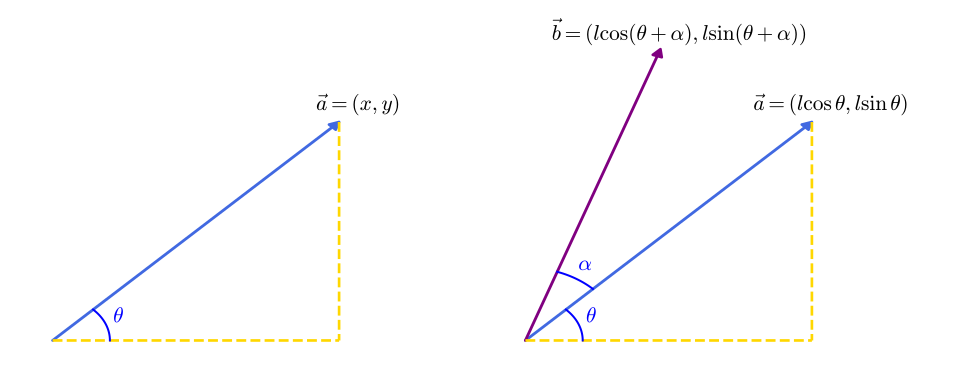
对于二维空间,设 a=(x,y)\boldsymbol a=(x,y),倾角为 θ\theta,长度为 l=x2+y2l=\sqrt{x^2+y^2}.则 x=lcos⁡θ,y=lsin⁡θx=l\cos \theta,y=l\sin\theta.令其绕原点逆时针旋转 α\alpha 角,得到向量 b=(lcos⁡(θ+α),lsin⁡(θ+α))\boldsymbol b=(l\cos(\theta+\alpha),l\sin(\theta+\alpha)).

配图:vector rotation

由三角恒等变换得,

b=(l(cos⁡θcos⁡α−sin⁡θsin⁡α),l(sin⁡θcos⁡α+cos⁡θsin⁡α))\boldsymbol{b}=(l(\cos\theta\cos\alpha-\sin\theta\sin\alpha),l(\sin\theta\cos\alpha+\cos\theta\sin\alpha))

化简,

b=(lcos⁡θcos⁡α−lsin⁡θsin⁡α,lsin⁡θcos⁡α+lcos⁡θsin⁡α)\boldsymbol b=(l\cos\theta\cos\alpha-l\sin\theta\sin\alpha,l\sin\theta\cos\alpha+l\cos\theta\sin\alpha)

把上面的 x,yx,y 代回来得

b=(xcos⁡α−ysin⁡α,ycos⁡α+xsin⁡α)\boldsymbol b=(x\cos\alpha-y\sin\alpha,y\cos\alpha+x\sin\alpha)

因此二维空间下,变换矩阵 RR 为

R=[cos⁡α−sin⁡αsin⁡αcos⁡α].R= \begin{bmatrix} \cos\alpha & -\sin\alpha\\ \sin\alpha & \cos\alpha \end{bmatrix}.

对于三维空间,向量旋转需要使用两个角度参量,即天顶角旋转角度与方向角旋转角度,可以利用 空间球坐标系 进行旋转操作.

向量绕直线旋转

对于三维向量,更常见的是绕某直线旋转.同样为了方便,此直线是过原点的.如果直线不过原点,我们仍可以平移坐标系进行转化.

取直线的方向向量 u=(ux,uy,uz)\boldsymbol u=(u_x,u_y,u_z),设三维向量绕其逆时针旋转 θ\theta 角.则对应的变换矩阵 RR 为1

R=[ux2(1−cos⁡θ)+cos⁡θuxuy(1−cos⁡θ)−uzsin⁡θuxuz(1−cos⁡θ)+uysin⁡θuxuy(1−cos⁡θ)+uzsin⁡θuy2(1−cos⁡θ)+cos⁡θuyuz(1−cos⁡θ)−uxsin⁡θuxuz(1−cos⁡θ)−uysin⁡θuyuz(1−cos⁡θ)+uxsin⁡θuz2(1−cos⁡θ)+cos⁡θ].R= \begin{bmatrix} u_x^2 \left(1-\cos \theta\right) + \cos \theta & u_x u_y \left(1-\cos \theta\right) - u_z \sin \theta & u_x u_z \left(1-\cos \theta\right) + u_y \sin \theta \\ u_x u_y \left(1-\cos \theta\right) + u_z \sin \theta & u_y^2\left(1-\cos \theta\right) + \cos \theta & u_y u_z \left(1-\cos \theta\right) - u_x \sin \theta \\ u_x u_z \left(1-\cos \theta\right) - u_y \sin \theta & u_y u_z \left(1-\cos \theta\right) + u_x \sin \theta & u_z^2\left(1-\cos \theta\right) + \cos \theta \end{bmatrix}.

平移变换

平移变换并非线性变换,而是仿射变换.但 Rn\mathbf R^n 下的仿射变换仍可以用 Rn+1\mathbf R^{n+1} 下的线性变换表示.

考虑 nn 维向量 a=(a1,a2,…,an)\boldsymbol a=(a_1,a_2, \ldots , a_n),现在要将其沿向量 t=(t1,t2,…,tn)\boldsymbol t=(t_1, t_2, \ldots , t_n) 平移.我们对列向量 a\boldsymbol a 添加一维并置为 11,得到新列向量 a′=(a1,a2,…,an,1)\boldsymbol a'=(a_1, a_2, \ldots , a_n, 1).则变换矩阵 TT 可以写作

T=[1t11t2⋱⋮1tn1].T= \begin{bmatrix} 1 & & & & t_1 \\ & 1 & & & t_2 \\ & & \ddots & & \vdots \\ & & & 1 & t_n \\ & & & & 1 \\ \end{bmatrix}.

对于其他线性变换矩阵,在矩阵中增加一列与一行,除右下角的元素为 11 外其它部分填充为 00,通过这种方法,所有的线性变换矩阵都可以转换为仿射变换矩阵.例如,对于二维向量旋转,变换矩阵可以变为

R′=[cos⁡α−sin⁡α0sin⁡αcos⁡α0001].R'= \begin{bmatrix} \cos\alpha & -\sin\alpha & 0\\ \sin\alpha & \cos\alpha & 0\\ 0 & 0 & 1 \end{bmatrix}.

向量的更严格定义

上文中,向量被定义为了空间中的有向线段.但是严格来说,向量不仅是有向线段.要作出向量的更严格定义,需要先定义 线性空间,具体内容参见 线性空间 页面的介绍.

Footnotes

  1. 参见 Rotation matrix from axis and angle - Wikipedia ↩

本文内容来自 OI Wiki《向量》;作者与修订历史见原文。AIOJ 对排版、站内链接和资源路径做了格式适配。

内容依 CC BY-SA 4.0 与 SATA 许可共享;附加条款以原文声明为准。感谢 OI Wiki 作者与贡献者;请按 SATA 约定前往 OI Wiki 仓库 Star 支持。